
 th
ข่าว
บ้าน / ข่าว / ข่าวอุตสาหกรรม / การเลือกตัวต้านทานแบบสับเปลี่ยนปัจจุบัน: พารามิเตอร์หลัก ความแม่นยำ และคู่มือปฏิบัติ


ข้อผิดพลาดที่พบบ่อยที่สุดในการเลือกตัวต้านทานแบบแบ่งกระแสไฟฟ้าคือการรักษาระดับกระแสต่อเนื่องเป็นข้อกำหนดหลัก การสับเปลี่ยนที่สามารถผ่าน 100 A ยังคงสามารถสร้างข้อผิดพลาด 2% ได้ หากความต้านทานลอยไปภายใต้การทำความร้อนในตัวเอง ถ้าความต้านทานของบัดกรีและการติดตามบิดเบือนแรงดันการรับรู้ หรือหากสัญญาณรบกวนของเลย์เอาต์คู่กันในลูปเคลวิน วิธีการที่เป็นประโยชน์คือการทำงานแบบย้อนกลับ: ตัดสินใจว่าห่วงโซ่การวัดของคุณสามารถทนได้กี่มิลลิโวลต์ จากนั้นจึงหาค่าความต้านทาน กำลัง ความแม่นยำ และพฤติกรรมทางความร้อนที่แอปพลิเคชันต้องการจริงๆ
คู่มือนี้ครอบคลุมถึงพารามิเตอร์เบื้องหลังการเลือกสับเปลี่ยนที่เชื่อถือได้ และวิธีการเปลี่ยนแปลงสำหรับ a มิเตอร์อัจฉริยะ , อัน ที่ชาร์จอีวี , อัน ตัวควบคุมอุตสาหกรรม หรือ แหล่งจ่ายไฟสื่อสาร .
shunt คือตัวต้านทานค่าต่ำที่วางอนุกรมกับโหลด แรงดันไฟฟ้าที่ตกคร่อมเป็นไปตามกฎของโอห์ม V = I × R ดังนั้นการตกคร่อมที่วัดได้จึงเป็นภาพโดยตรงของกระแสไฟฟ้า หลักการนั้นง่าย ความยากคือสัญญาณที่มีประโยชน์มีเพียงไม่กี่สิบมิลลิโวลต์ ในขณะที่ความต้านทานในการเชื่อมต่อ EMF ความร้อน และดริฟท์ของความต้านทานสามารถไปถึงลำดับความสำคัญเดียวกันได้
สำหรับ DC และ AC ความถี่ต่ำ shunt เป็นเซ็นเซอร์กระแสเชิงเส้นและประหยัดที่สุดที่มีอยู่ ไม่มีการชดเชย ไม่มีขีดจำกัดความอิ่มตัว และวัดค่าได้จนถึงศูนย์เฮิรตซ์ โดยแลกกับการสูญเสียพลังงานและไม่มีการแยกส่วน เมื่ออนุกรมสูญเสียหรือแยกออก จำเป็นต้องใช้หม้อแปลงกระแสหรือเซ็นเซอร์ฮอลล์ ไม่เช่นนั้นการสับเปลี่ยนก็ยากที่จะเอาชนะ ฟานฮาร์ กลุ่มผลิตภัณฑ์ตรวจจับกระแสที่แม่นยำ สร้างขึ้นโดยใช้ส่วนประกอบที่มีความต้านทานต่ำซึ่งออกแบบมาสำหรับบทบาทนี้
วิธีการเชื่อมต่อจะกำหนดความแม่นยำที่ทำได้ การเชื่อมต่อแบบสองสายประกอบด้วยแรงดันไฟฟ้าตกของข้อต่อบัดกรีและร่องรอย ซึ่งมักจะเทียบเคียงได้กับค่าสับเปลี่ยนเอง การเชื่อมต่อแบบเคลวินแบบสี่สายจะเพิ่มการแตะสัมผัสภายในใกล้กับชิ้นส่วนต้านทาน เพื่อให้วงจรการวัดเห็นเฉพาะแรงดันไฟฟ้าขององค์ประกอบ ในการออกแบบกระแสสูง การตรวจจับแบบเคลวินไม่ใช่ทางเลือก มันเป็นพื้นฐาน
สายไฟฟ้ากระแสตรงจะรับกระแสโหลด ก๊อกสัมผัสภายในจะป้อนโวลต์มิเตอร์ด้วยตัวอย่างแรงดันไฟฟ้าองค์ประกอบที่สะอาด
พารามิเตอร์หกตัวกำหนดขอบเขตประสิทธิภาพ ดูเรียบง่ายโดยอิสระ งานวิศวกรรมที่แท้จริงอยู่ที่วิธีการโต้ตอบภายใต้อุณหภูมิการทำงาน การโอเวอร์โหลด และข้อจำกัดด้านต้นทุน
| พารามิเตอร์ | ค่าทั่วไป | ผลกระทบจากการคัดเลือก |
|---|---|---|
| ค่าความต้านทาน | 50 µΩ ถึง 5 mΩ | ตั้งค่าแรงดันไฟฟ้าและการสูญเสียพลังงานเต็มสเกล เลือกก่อน |
| ระดับพลังงาน | 1 วัตต์ถึง 15 วัตต์ | กำหนดกระแสไฟต่อเนื่องที่ปลอดภัยหลังจากการลดอุณหภูมิ |
| ความอดทน | 0.1% ถึง 5% | ข้อผิดพลาดการรับโดยตรงของห่วงโซ่การวัด |
| ค่าสัมประสิทธิ์อุณหภูมิ | 5 ถึง 100 ppm/°C | ทำให้เกิดการเคลื่อนตัวตามอุณหภูมิโดยรอบและเกิดความร้อนได้เอง |
| แรงเคลื่อนไฟฟ้าความร้อน | 0.5 ถึง 5 µV/°C | เพิ่มข้อผิดพลาดออฟเซ็ตในการวัด DC แรงดันต่ำ |
| ตัวเหนี่ยวนำ | ต่ำกว่า 5 nH ถึงหลายสิบ nH | ส่งผลต่อการวัดกระแสไฟฟ้าแบบพัลส์หรือความถี่สูง |
การต่อต้านมักจะมาก่อน ตั้งค่าแรงดันไฟฟ้าเต็มสเกลเป้าหมาย โดยทั่วไปคือ 25 ถึง 100 mV และหารด้วยกระแสต่อเนื่องสูงสุด เลขคณิตแสดงอยู่ด้านล่าง
ตัวอย่าง: 20 โหลดต่อเนื่องโดยเป้าหมายลดลง 50 mV ให้ R = 2.5 mΩ และกำลังกระจาย 1 W อุปกรณ์ภายในซึ่งมีอุณหภูมิโดยรอบ 70 °C นั้น 1 W ต้องใช้ชิ้นส่วนที่มีการลดพิกัดที่พิกัด 2 W ขึ้นไป
ความอดทนและความคงตัวของอุณหภูมิมักสับสน การสับเปลี่ยน 0.5% ด้วย 100 ppm/°C TCR เบี่ยงเบนมากกว่า 2% ของชิ้นส่วนด้วย 10 ppm/°C ในตู้ที่อุ่น ระดับความแม่นยำในการสูบจ่ายถูกกำหนดไว้เหนืออุณหภูมิ ดังนั้นงบประมาณ TCR จึงเป็นส่วนหนึ่งของงบประมาณความแม่นยำ ไม่ใช่รายการแยกต่างหาก
การทำความร้อนด้วยตนเองเป็นสาเหตุที่พบบ่อยที่สุดที่ทำให้ค่าแบ่งที่แท้จริงเบี่ยงเบนไปจากค่าในเอกสารข้อมูล องค์ประกอบ 50 ppm/°C ที่เพิ่มขึ้น 40 °C เปลี่ยนแปลง 0.2% ซึ่งมากกว่าค่าความคลาดเคลื่อนของการออกแบบ 1% หลายๆ แบบ ข้อผิดพลาดนั้นขึ้นอยู่กับกระแสโหลด ดังนั้นการสอบเทียบจึงไม่สามารถแก้ไขได้ง่าย
ในการเลือกตัวต้านทานแบบแบ่งกระแส การออกแบบการระบายความร้อนคือการออกแบบที่มีความแม่นยำ การรักษาองค์ประกอบให้เย็นและมั่นคงมักคุ้มค่ามากกว่าการซื้อค่าเผื่อที่เข้มงวดมากขึ้น
พิกัดกำลังไฟฟ้าของเอกสารข้อมูลจะถือว่าอุณหภูมิอ้างอิงอยู่ใกล้ 70 °C ซึ่งสูงกว่านั้นซึ่งกำลังไฟฟ้าที่อนุญาตจะถูกลดพิกัดเป็นเส้นตรง ในมิเตอร์แบบปิดผนึกหรือเครื่องชาร์จขนาดกะทัดรัด อุณหภูมิโดยรอบอาจสูงถึง 85 ถึง 95 °C ซึ่งช่วยลดงบประมาณด้านพลังงานที่แท้จริงลงเหลือหนึ่งในสามของพิกัดที่ระบุ ตรวจสอบเส้นโค้งการลดพิกัดและเพิ่มระยะขอบสำหรับสภาพกล่องหุ้มที่แย่ที่สุด
องค์ประกอบเดียวกันได้รับการระบุแตกต่างกันไปขึ้นอยู่กับอุปกรณ์ที่อยู่รอบๆ การใช้งานสี่แบบครอบคลุมความต้องการส่วนใหญ่ในด้านการวัดแสงและการแปลงพลังงาน
| ใบสมัคร | ปัจจุบันทั่วไป | ความต้านทานการสับแบบทั่วไป | ลำดับความสำคัญที่สำคัญ |
|---|---|---|---|
| มิเตอร์อัจฉริยะ | 5 ถึง 60 A | 100 ถึง 500 µΩ | ความมั่นคงในระยะยาว TCR ต่ำ ภูมิคุ้มกัน EMI |
| ที่ชาร์จอีวี, inverter | 50 ถึง 300 A | 50 ถึง 200 µΩ | ความเหนี่ยวนำต่ำ, การรอดชีวิตจากการโอเวอร์โหลด, ความร้อน |
| ระบบอัตโนมัติทางอุตสาหกรรม | 1 ถึง 50 A | 0.5 ถึง 5 mΩ | ความต้านทานการสั่นสะเทือน ความน่าเชื่อถือ ป้องกัน EMI |
| แหล่งจ่ายไฟสื่อสาร | 10 ถึง 100 A | 200 µΩ ถึง 1 mΩ | การสูญเสียพลังงานต่ำ ความเสถียร อุณหภูมิที่เพิ่มขึ้นต่ำ |
โดยทั่วไปกระแสไฟสูบจ่ายจะอยู่ระหว่าง 5 ถึง 60 A และมิเตอร์จะต้องมีระดับความแม่นยำเป็นเวลาหลายปีในตู้ที่ร้อนหรือสถานีย่อยที่มีความเย็น ความเสถียรในระยะยาว TCR ต่ำ และภูมิคุ้มกันต่อการรบกวนทางแม่เหล็กไฟฟ้ามีความสำคัญมากกว่าความสามารถในปัจจุบัน ซีรีส์ Fanhar FHS024 สร้างขึ้นเพื่อหน้าที่นี้โดยเฉพาะ โดยคงความต้านทานต่ออุณหภูมิไว้อย่างแน่นหนา และต้านทานผลกระทบจากความชราที่อาจดึงมิเตอร์ออกจากชั้นเรียน สิ่งที่แนบมาด้วย แอพพลิเคชั่นวัดค่าไฟฟ้าอัจฉริยะ ภาพรวมแสดงให้เห็นว่าโซ่มิเตอร์ที่เหลือเข้ากันได้อย่างไร
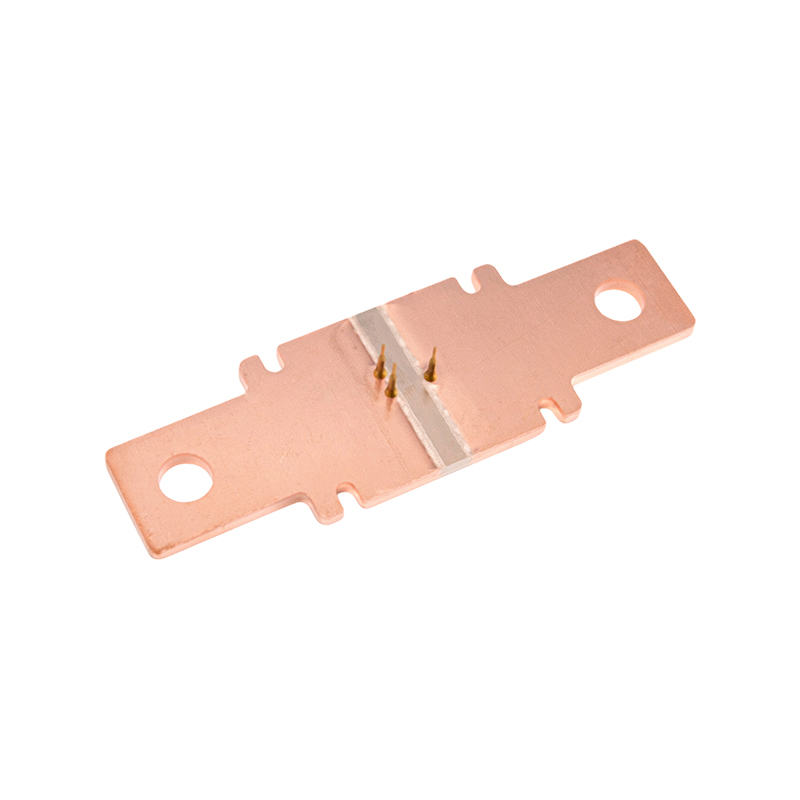 FHS-024 Precision Shunt สำหรับการตรวจจับกระแสมิเตอร์อัจฉริยะ ออกแบบมาเพื่อการวัดแสงอัจฉริยะ วงจรแบ่งนี้รักษาหน้าต่างต้านทานที่แน่นเหนืออุณหภูมิ และต้านทานการเสื่อมสภาพ ทำให้มั่นใจในความแม่นยำในระยะยาวในสภาพแวดล้อมของสถานีย่อยที่ร้อนหรือเย็น ดูผลิตภัณฑ์ →
อุปกรณ์พลังงานใหม่มองเห็นกระแสต่อเนื่องที่ 50 ถึง 300 A วงจรความร้อน และการสั่นสะเทือนทางอุตสาหกรรม การสูญเสียกำลังมีความสำคัญ ดังนั้นความต้านทานจึงต่ำมาก และตัวสับเปลี่ยนจะต้องไม่ทำให้กลไกล้า ความเหนี่ยวนำต่ำและค่าคงที่ของเวลาที่เสถียรก็มีความสำคัญเช่นกัน เนื่องจากการสลับคอนเวอร์เตอร์จะสร้างขอบกระแสที่สูงชัน สับเปลี่ยนความแม่นยำกระแสสูง Fanhar FHS018 ช่วยให้ทั้งงบประมาณด้านความร้อนและความแม่นยำอยู่ภายใต้การควบคุมในระบบนี้
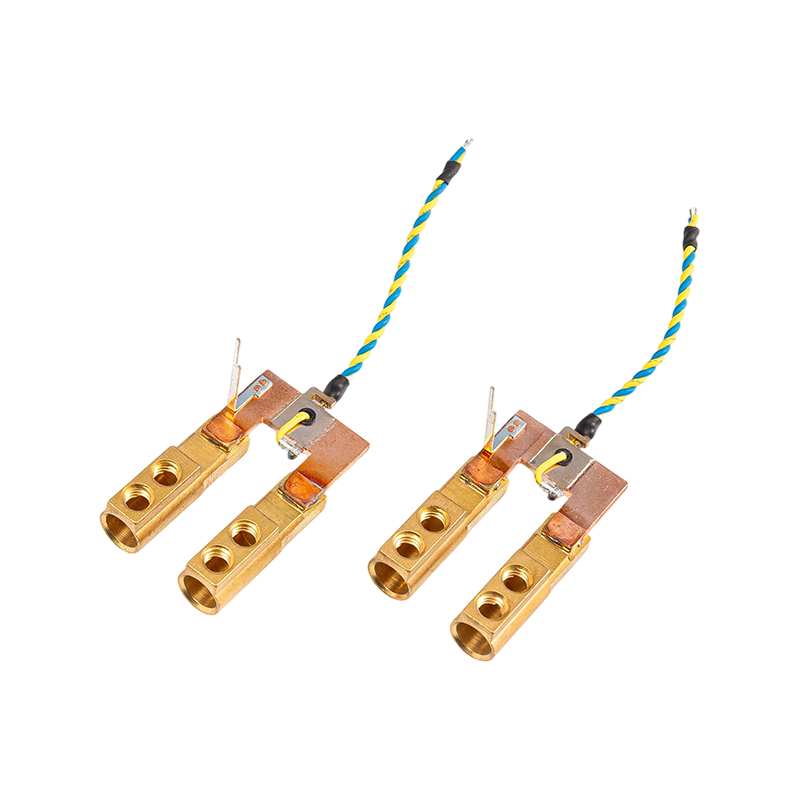 FHS-018 สับเปลี่ยนทองแดงกระแสสูงที่มีความเหนี่ยวนำต่ำ ออกแบบมาสำหรับอุปกรณ์พลังงานใหม่ที่รองรับ 50–300 A ตัวแยกทองแดงนี้ช่วยลดการสูญเสียพลังงานและความล้าทางกล ขณะเดียวกันก็ให้เวลาคงที่อย่างคงที่และการชดเชยอุณหภูมิ RTD ที่เป็นตัวเลือก ดูผลิตภัณฑ์ →
ตัวควบคุมทางอุตสาหกรรมและอุปกรณ์จ่ายไฟเพื่อการสื่อสารให้ความสำคัญกับความน่าเชื่อถือภายใต้สัญญาณรบกวน การสั่นสะเทือน และโหลดแบบแปรผัน ตัวสับตั้งอยู่ใกล้มอเตอร์ คอนแทคเตอร์ และตัวแปลงโหมดสวิตช์ ซึ่งสนามแม่เหล็กและเสียงกราวด์อาจทำให้สัญญาณสัมผัสเล็กๆ เสียหายได้ โครงสร้างป้องกันการรบกวน การติดตั้งที่ทนต่อการสั่นสะเทือน และความต้านทานที่มั่นคงภายใต้การโอเวอร์โหลดซ้ำๆ กลายเป็นปัจจัยในการตัดสินใจ เครื่องสับเปลี่ยนระบบอัตโนมัติทางอุตสาหกรรม Fanhar FHS012 ตอบโจทย์เงื่อนไขเหล่านี้ได้อย่างแม่นยำ
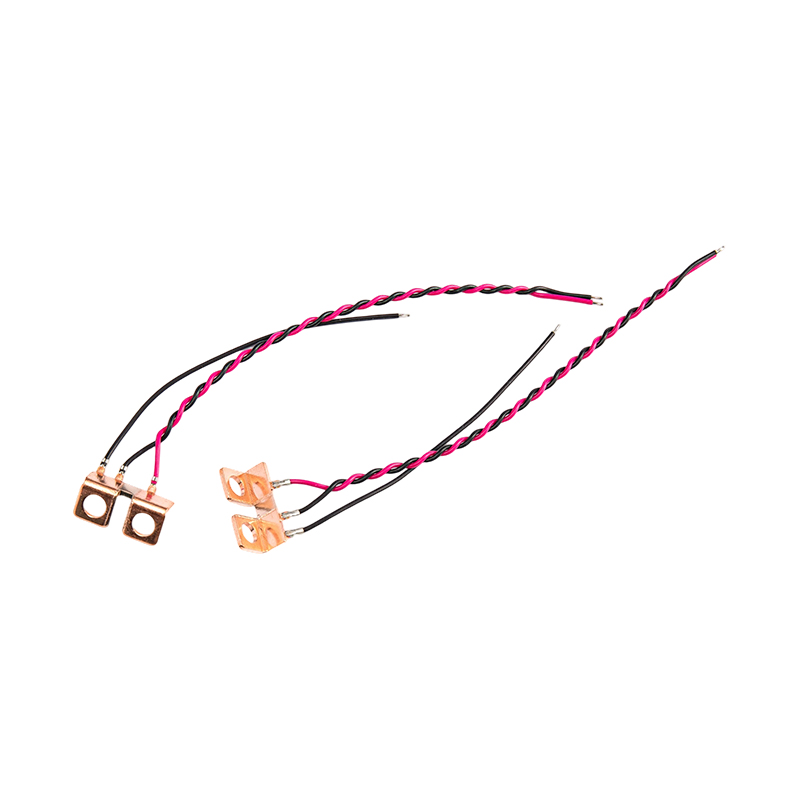 FHS-012 Industrial Shunt สำหรับการจัดการมอเตอร์และพลังงาน สร้างขึ้นสำหรับระบบอัตโนมัติทางอุตสาหกรรม เครื่องสับเปลี่ยนกำลังสูงและความต้านทานต่ำนี้ให้การตรวจจับกระแสไฟฟ้าที่แม่นยำในการควบคุมมอเตอร์และการใช้งานอินเวอร์เตอร์ พร้อมการกระจายความร้อนที่กะทัดรัดเพื่อการทำงานที่เชื่อถือได้ ดูผลิตภัณฑ์ →
แอปพลิเคชันที่มีความต้องการน้อยสามารถใช้ชิ้นส่วนที่เรียบง่ายและราคาถูกกว่า หลักการทางกายภาพยังคงเหมือนเดิม แต่รายการลำดับความสำคัญเปลี่ยนแปลงไป
รายการตรวจสอบสั้นๆ ช่วยหลีกเลี่ยงข้อผิดพลาดที่ปรากฏขึ้นล่าช้าในการพัฒนา:
เริ่มจากช่วงอินพุตของ ADC หรือเครื่องขยายเสียงของคุณ เลือกแรงดันไฟฟ้าเต็มสเกลระหว่าง 25 ถึง 100 mV หารด้วยกระแสต่อเนื่องสูงสุด แล้วปัดเศษให้เป็นค่ามาตรฐานที่ใกล้ที่สุด จากนั้นยืนยันว่าการกระจายพลังงานที่เกิดขึ้นนั้นเหมาะสมกับงบประมาณด้านอุณหภูมิ
25 ถึง 100 mV เป็นช่วงปกติ การลดลงที่ลดลงจะช่วยลดการสูญเสียพลังงาน แต่จะทำให้การวัดมีค่าออฟเซ็ต สัญญาณรบกวน และ EMF ความร้อน การตกที่สูงกว่าจะให้สัญญาณที่สะอาดกว่า แต่จะทำให้องค์ประกอบร้อนขึ้นและสิ้นเปลืองพลังงาน
TCR อธิบายว่าความต้านทานเปลี่ยนแปลงไปเท่าใดต่อองศาเซลเซียส การแบ่งส่วน 50 ppm/°C ที่เพิ่มขึ้น 40 °C เบี่ยงเบนไป 0.2% ซึ่งอาจเกินเกณฑ์ความคลาดเคลื่อนของการออกแบบการสูบจ่าย 1% และส่งผลให้ผลิตภัณฑ์อยู่นอกระดับความแม่นยำ
ใช่ เนื่องจากวงจรสับเปลี่ยนจะวัดแรงดันไฟฟ้าตกทันที ตราบใดที่ความเหนี่ยวนำยังต่ำเพียงพอสำหรับความถี่ที่เกี่ยวข้อง สำหรับ AC แบบแยกหรือความถี่สูง มักนิยมใช้หม้อแปลงกระแสไฟฟ้า สำหรับ DC และ AC ความถี่กริด shunt ยังคงเป็นตัวเลือกเชิงเส้นที่ง่ายที่สุด
การเลือกสับเปลี่ยนที่เชื่อถือได้เป็นผลมาจากการตัดสินใจที่ต่อเนื่องกัน แก้ไขกระแสสูงสุดและงบประมาณการตรวจจับแรงดันไฟฟ้า หาค่าความต้านทาน ตรวจสอบการกระจายพลังงานเทียบกับเส้นโค้งการลดพิกัดที่อุณหภูมิแวดล้อมจริง เลือกระดับความแม่นยำร่วมกับ TCR และวางโครงร่างการเชื่อมต่อเคลวินที่แท้จริง เมื่อจุดทั้งห้าสอดคล้องกับการใช้งาน shunt ก็จะอยู่เงียบๆ ในการออกแบบและทำงานต่อไปเป็นเวลาหลายปี
หากคุณมีคำถามใดๆ โปรดกรอกแบบฟอร์มติดต่อที่ด้านล่างของหน้าและติดต่อเรา
 W11 5A 10A รีเลย์กำลังไฟ UL TUV CQC ได้มาตรฐาน
 FH29L 100A รีเลย์ล็อค สอดคล้องตามมาตรฐาน IEC62052-31 UC3
 FH20T 43A รีเลย์พลังงานใหม่ได้มาตรฐาน UL TUV CQC
 FH21L 90A แลทชิ่งรีเลย์ สอดคล้องตามมาตรฐาน TUV
 FH21L-60 รีเลย์ล็อค สอดคล้องตามมาตรฐาน IEC62055-31 UC1
 FH22L 100A Latching Relay IEC62052-31 UC2 Compliant

 Previous
