
 th
ข่าว
บ้าน / ข่าว / ข่าวอุตสาหกรรม / วิธีสร้างวงจรควบคุมลอจิกด้วยรีเลย์: จากการสลับสัญญาณไปจนถึงการขับเคลื่อนมอเตอร์


รีเลย์ เนื่องจากส่วนประกอบสวิตชิ่งที่ควบคุมด้วยไฟฟ้าแบบคลาสสิกนั้นมีประสิทธิภาพเนื่องจากสามารถใช้สัญญาณกระแสไฟฟ้าขนาดเล็กเพื่อควบคุมการสวิตชิ่งและการสลับโหลดกระแสไฟฟ้าขนาดใหญ่ และใช้ฟังก์ชันลอจิกพื้นฐานได้ วิธีการควบคุมนี้อิงตามการสัมผัสทางกายภาพ มีข้อดีในด้านภูมิคุ้มกันทางเสียง การแยกทางไฟฟ้า และความสามารถในการจัดการพลังงาน ซึ่งยากสำหรับอุปกรณ์เซมิคอนดักเตอร์ที่จะเปลี่ยน
คอยล์:
"อินพุต" ของรีเลย์ เมื่อได้รับพลังงานจะสร้างสนามแม่เหล็กที่ขับเคลื่อนกลไกทางกล
พารามิเตอร์หลักคือแรงดันไฟฟ้าของคอยล์ (เช่น 5V, 12V, 24V DC) และความต้านทานของคอยล์ ซึ่งกำหนดกระแสไฟของไดรฟ์ที่ต้องการ
รายชื่อผู้ติดต่อ
"เอาท์พุต" และแอคชูเอเตอร์ของรีเลย์ การกำหนดค่าสามารถเป็น:
| พารามิเตอร์ | คำอธิบาย |
|---|---|
| เรตติ้งการติดต่อ | แรงดันและกระแส (AC/DC อาจแตกต่างกัน) ที่หน้าสัมผัสสามารถเปลี่ยนได้อย่างปลอดภัย การลดพิกัดอย่างมากเป็นสิ่งจำเป็นสำหรับโหลดแบบเหนี่ยวนำเช่นมอเตอร์ |
| การใช้พลังงานคอยล์ | กำหนดการออกแบบวงจรขับเคลื่อน |
| เวลาดำเนินการ/ปล่อย | ในช่วงมิลลิวินาที สิ่งนี้จะจำกัดความถี่การสลับสูงสุดของรีเลย์ |
ต่อไปนี้เป็นวงจรคลาสสิกที่ใช้รีเลย์ SPDT เพื่อสร้างลอจิกเกตพื้นฐาน โปรดทราบว่าสิ่งเหล่านี้คือ "วงจรสมมูล" ที่ใช้ฟังก์ชันลอจิก ไม่ใช่วงจรรวมดิจิทัลสมัยใหม่
เป้าหมาย: สถานะเอาต์พุตจะตรงกันข้ามกับสถานะอินพุตเสมอ
การวิเคราะห์วงจร:
เมื่ออินพุตต่ำ คอยล์จะไม่ได้รับพลังงาน COM จะเชื่อมต่อกับ Vcc ผ่านทางหน้าสัมผัส NC และเอาต์พุตจะสูง
เมื่ออินพุตอยู่ในระดับสูง คอยล์จะถูกจ่ายไฟ COM จะตัดการเชื่อมต่อจาก NC และเชื่อมต่อกับเทอร์มินัล NO (ซึ่งลอยหรือต่อสายดิน) และเอาต์พุตจะต่ำ
การปฏิบัติงานด้านวิศวกรรม:
จำเป็นต้องมี Flyback Diode! มีการเชื่อมต่อแบบขนานย้อนกลับข้ามขดลวด (แคโทดถึง V ) เพื่อดูดซับ EMF ด้านหลังที่สร้างโดยขดลวดเมื่อไม่มีพลังงาน ป้องกันไม่ให้ไฟกระชากแรงดันสูงเกินไปสร้างความเสียหายให้กับทรานซิสเตอร์ของไดรฟ์หรือพิน I/O ของไมโครคอนโทรลเลอร์
เป้าหมาย : เอาท์พุตจะเป็น HIGH หากอินพุทตัวใดตัวหนึ่งมีค่า HIGH
การวิเคราะห์วงจร :
หน้าสัมผัสเปิดตามปกติ (NO) ของรีเลย์สองตัว (หรือมากกว่า) เชื่อมต่อแบบขนาน
หากอินพุตใดๆ สูง หน้าสัมผัส NO ที่เกี่ยวข้องจะปิดลง โดยเชื่อมต่อ Vcc เข้ากับเอาต์พุต
สถานการณ์การใช้งาน :
การควบคุมการสตาร์ทหลายตำแหน่ง เช่น อุปกรณ์จะสตาร์ทหากมีการกดปุ่ม "Start" ปุ่มใดปุ่มหนึ่งจากหลายปุ่ม
เป้าหมาย : เอาต์พุตจะสูงก็ต่อเมื่ออินพุตทั้งหมดสูงพร้อมกัน
การวิเคราะห์วงจร :
หน้าสัมผัสเปิดตามปกติ (NO) ของรีเลย์สองตัว (หรือมากกว่า) เชื่อมต่อกันเป็นอนุกรม
เฉพาะเมื่ออินพุตทั้งหมดอยู่ในระดับสูงเท่านั้นที่จะปิดหน้าสัมผัส NO ทั้งหมดพร้อมกัน โดยสร้างเส้นทางที่สมบูรณ์จาก Vcc ไปยังเอาต์พุต
สถานการณ์การใช้งาน :
การควบคุมอินเทอร์ล็อคเพื่อความปลอดภัย เช่น ทั้งเงื่อนไข "ประตูยามปิด" และ "กดปุ่มสตาร์ท" จะต้องเป็นไปตามเงื่อนไขเพื่อให้เครื่องสตาร์ทได้
นี่เป็นหนึ่งในแอปพลิเคชั่นที่เป็นตัวแทนมากที่สุดของการสลับลอจิกรีเลย์ กล่าวคือ การสร้างวงจรขับเคลื่อน H-bridge
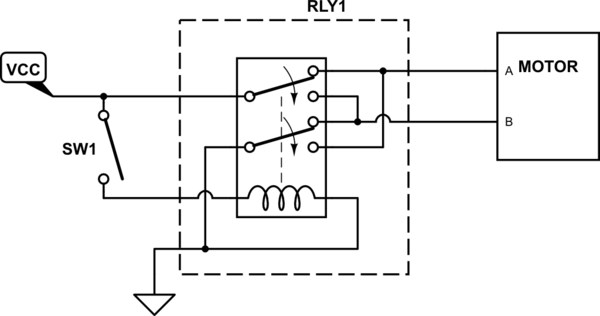
หลักการทำงาน :
สถานะพัก/ค่าเริ่มต้น: คอยล์ไม่ทำงาน ขั้วต่อมอเตอร์ A , B- มอเตอร์หมุนในทิศทางเดียว (เช่น ไปข้างหน้า)
สถานะที่เปิดใช้งาน: คอยล์ได้รับพลังงาน หน้าสัมผัสทั้งสองชุดจะสลับพร้อมกัน ขั้วมอเตอร์กลายเป็น A-, B ขั้วมอเตอร์จะกลับด้าน หมุนในทิศทางตรงกันข้าม
ข้อดี :
วงจรเรียบง่าย ส่วนประกอบน้อย ต้นทุนต่ำ
เมื่อเชื่อมต่อกันทางกลไก จะช่วยหลีกเลี่ยงความเสี่ยงของการลัดวงจรของแหล่งจ่ายไฟได้
ข้อเสีย :
สามารถบรรลุความเร็วได้เพียงสองระดับ (ความเร็วเต็มเดินหน้า/ถอยหลัง) ไม่สามารถควบคุมความเร็วได้
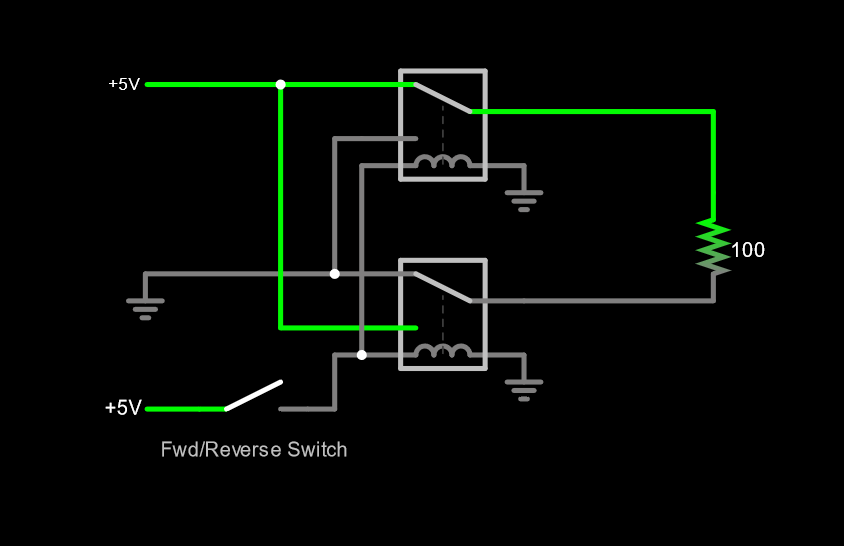
หลักการทำงาน :
ไปข้างหน้า: เฉพาะ "ส่งต่อรีเลย์" เท่านั้นที่รวมพลัง
เส้นทางปัจจุบัน : พลังงาน → หน้าสัมผัสรีเลย์1 → M → M- → เทอร์มินัล NC ของรีเลย์2 → พลังงาน -
ย้อนกลับ: เฉพาะ "รีเลย์ย้อนกลับ" เท่านั้นที่จ่ายพลังงาน
เส้นทางปัจจุบัน : พลังงาน → หน้าสัมผัสรีเลย์2 → M- → M → เทอร์มินัล NC ของรีเลย์1 → พลังงาน -
หยุด: รีเลย์ทั้งสองตัวถูกตัดพลังงาน
ข้อดี :
มีความยืดหยุ่นสูง : ง่ายต่อการเพิ่มสถานะ "หยุด"
การประสานที่ใช้งานง่าย: ตรวจสอบให้แน่ใจว่ารีเลย์ทั้งสองไม่สามารถจ่ายพลังงานพร้อมกันได้ในลอจิกควบคุม ป้องกันการลัดวงจรของแหล่งจ่ายไฟ
ข้อเสีย :
ต้องใช้ตรรกะที่เชื่อมต่อกันเพิ่มเติม (อาจเป็นคอนแทคเตอร์ที่เชื่อมต่อกันทางกลไก หรือการประสานตรรกะทางไฟฟ้าในวงจร)
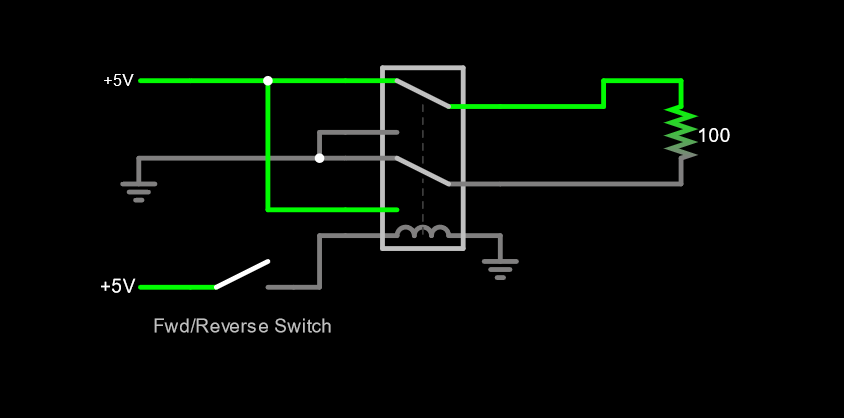
แผนภาพนี้แสดงวิธีการรวมอินพุตของผู้ใช้ (สวิตช์ Fwd/Rev) เข้ากับตรรกะการควบคุม ตำแหน่งสวิตช์ที่แตกต่างกันจะให้เส้นทางกระแสที่แตกต่างกันสำหรับคอยล์รีเลย์ เพื่อกำหนดสถานะของมอเตอร์
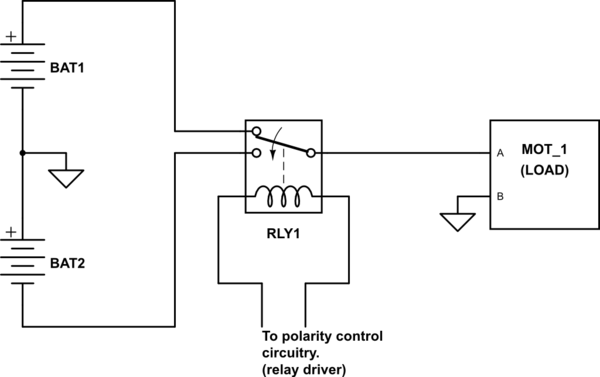
แผนภาพนี้เน้นความสมบูรณ์ของระบบ :
ส่วนพลังงาน: BAT1/BAT2 (แหล่งพลังงาน), MOT_1 (โหลด), RLY1 (แอคชูเอเตอร์)
ส่วนควบคุม : "วงจรควบคุมขั้ว" (วงจรควบคุมรีเลย์) ชิ้นส่วนนี้สามารถสร้างขึ้นได้โดยใช้ทรานซิสเตอร์ ไมโครคอนโทรลเลอร์ ชิปลอจิก ฯลฯ และทำหน้าที่เป็นสมองควบคุมอัจฉริยะ
หากต้องการเปลี่ยนวงจรให้เป็นผลิตภัณฑ์ที่มีความเสถียรและเชื่อถือได้ ต้องพิจารณารายละเอียดทางวิศวกรรมต่อไปนี้:
พิน I/O ของไมโครคอนโทรลเลอร์มีความสามารถในการขับเคลื่อนที่จำกัด ต้องใช้ทรานซิสเตอร์หรือ MOSFET เป็นสวิตช์ในการขับเคลื่อนคอยล์รีเลย์
คำนวณตัวต้านทานฐานที่ต้องการเพื่อให้แน่ใจว่าทรานซิสเตอร์อิ่มตัวและให้กระแสคอยล์เพียงพอ
เมื่อทำลายโหลดอุปนัยเช่นมอเตอร์ การอาร์คที่รุนแรงจะเกิดขึ้นระหว่างหน้าสัมผัส กัดกร่อนพวกมัน และทำให้อายุการใช้งานสั้นลง
วงจร RC Snubber: เชื่อมต่อตัวต้านทานและตัวเก็บประจุแบบอนุกรม จากนั้นขนานกับหน้าสัมผัส สิ่งนี้จะดูดซับพลังงานและระงับส่วนโค้งได้อย่างมีประสิทธิภาพ
วาริสเตอร์ออกไซด์ของโลหะ (MOV): เชื่อมต่อผ่านหน้าสัมผัสเพื่อดูดซับแรงดันไฟกระชาก
ในโซลูชันดูอัลรีเลย์ จำเป็นอย่างยิ่งที่จะต้องแน่ใจว่ารีเลย์เดินหน้าและถอยหลังจะไม่จ่ายไฟพร้อมกัน เนื่องจากจะทำให้เกิดการลัดวงจรโดยตรงผ่านขั้วต่อแหล่งจ่ายไฟซึ่งส่งผลร้ายแรงตามมา
วิธีที่ 1: ใช้คอนแทคเตอร์ที่เชื่อมต่อกันทางกลไก โดยที่ตัวหนึ่งถูกเชื่อมต่อทางกายภาพจะป้องกันไม่ให้อีกตัวหนึ่งสัมผัสกัน
วิธีที่ 2: ออกแบบอินเตอร์ล็อคทางไฟฟ้าที่ระดับวงจรขับเคลื่อน เช่น โดยการต่อสายหน้าสัมผัส NC ของรีเลย์ตัวหนึ่งแบบอนุกรมกับขดลวดของรีเลย์อีกตัวหนึ่ง
บ่งชี้สถานะและการวินิจฉัย
วางไฟ LED ขนานกับคอยล์รีเลย์เพื่อแสดงสถานะปัจจุบันด้วยสายตา
รวมฟิวส์หรือฟิวส์แบบรีเซ็ต PTC ไว้ในลูปควบคุมเพื่อป้องกันกระแสไฟเกิน
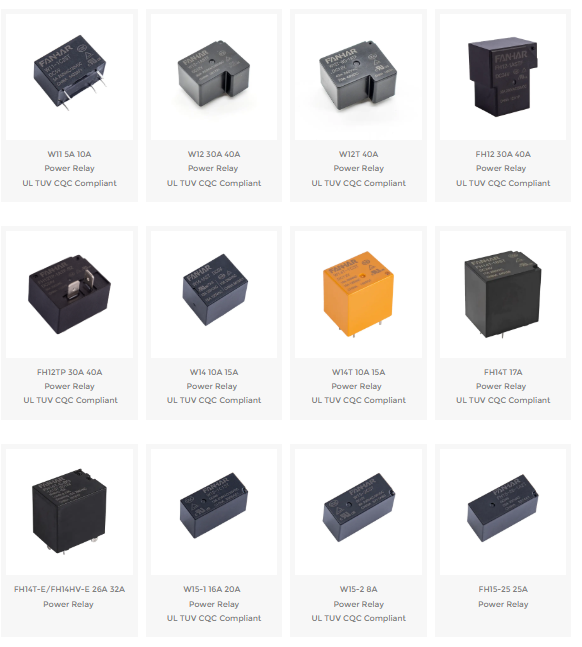
FANHAR Electronics มอบประสิทธิภาพสูง รีเลย์ไฟฟ้า ออกแบบมาสำหรับบ้านอัจฉริยะ การควบคุมทางอุตสาหกรรม ระบบพลังงานใหม่ และการใช้งานที่มีความต้องการอื่นๆ ในปัจจุบัน ด้วยซีรีส์ 30 และข้อมูลจำเพาะหลายร้อยรายการ กลุ่มผลิตภัณฑ์ของเรานำเสนอการผสมผสานที่เหมาะสมที่สุดระหว่างความสามารถในการสวิตช์ ประสิทธิภาพการใช้พลังงาน และความน่าเชื่อถือ
เมื่อขดลวดไม่ทำงาน การเหนี่ยวนำจะสร้างแรงดันย้อนกลับ (EMF ด้านหลัง) ไดโอดฟลายแบ็คให้เส้นทางการไหลเวียนที่ปลอดภัยสำหรับกระแสคอยล์ โดยยึดสไปค์และปกป้องทรานซิสเตอร์ พิน MCU หรือวงจรไดรเวอร์อื่นๆ
COM เป็นเทอร์มินัลทั่วไป NC (ปกติปิด) เชื่อมต่อกับ COM เมื่อขดลวดถูกตัดพลังงาน NO (เปิดตามปกติ) ถูกตัดการเชื่อมต่อจาก COM เมื่อคอยล์ถูกยกเลิกพลังงาน และเชื่อมต่อกับ COM เมื่อมีการจ่ายไฟคอยล์ รีเลย์ SPDT สลับ COM ระหว่าง NC และ NO
เชื่อมต่อหน้าสัมผัส NO ของรีเลย์สองตัวขึ้นไปแบบขนาน หากรีเลย์ตัวใดจ่ายไฟ เอาต์พุตจะเชื่อมต่อกับ Vcc และ: เชื่อมต่อหน้าสัมผัส NO เป็นอนุกรม เฉพาะเมื่อรีเลย์ทั้งหมดรวมพลังงานเท่านั้นที่เส้นทางจาก Vcc ไปยังเอาต์พุตปิด
โดยทั่วไปไม่มี รีเลย์ระบบเครื่องกลไฟฟ้ามีเวลาทำงาน/ปล่อยเป็นมิลลิวินาที และมีอายุการใช้งานทางกล/ไฟฟ้าที่จำกัด ทำให้ไม่เหมาะสำหรับ PWM ความถี่สูง ใช้ MOSFET, IGBT หรือโซลิดสเตตรีเลย์สำหรับการควบคุมความเร็ว PWM
เลือกรีเลย์ระบบเครื่องกลไฟฟ้าสำหรับการแยกสัญญาณสูง กำลังไฟฟ้าสูง ต้นทุนต่ำ และลอจิกแบบง่าย โดยเฉพาะอย่างยิ่งเมื่อความเร็วสวิตชิ่งไม่สำคัญ เลือก SSR สำหรับความถี่ในการสวิตชิ่งสูง อายุการใช้งานยาวนาน และไม่มีชิ้นส่วนที่เคลื่อนไหว แต่ให้พิจารณากระแสรั่วไหล การกระจายความร้อน และต้นทุน
หากคุณมีคำถามใดๆ โปรดกรอกแบบฟอร์มติดต่อที่ด้านล่างของหน้าและติดต่อเรา
 W11 5A 10A รีเลย์กำลังไฟ UL TUV CQC ได้มาตรฐาน
 FH29L 100A รีเลย์ล็อค สอดคล้องตามมาตรฐาน IEC62052-31 UC3
 FH20T 43A รีเลย์พลังงานใหม่ได้มาตรฐาน UL TUV CQC
 FH21L 90A แลทชิ่งรีเลย์ สอดคล้องตามมาตรฐาน TUV
 FH21L-60 รีเลย์ล็อค สอดคล้องตามมาตรฐาน IEC62055-31 UC1
 FH22L 100A Latching Relay IEC62052-31 UC2 Compliant

 Previous
